


 预约试驾
体验说|顺着GOA,聊聊蔚来主动安全2.0
前面讲过,GOA(通用障碍物预警及辅助)是主动安全2.0的第一个产品,在接下来随着Banyan系统的版本更新,我们会陆续将其他的安全守护功能持续发布,Banyan 2.4.0发布会上简单预告了另外两个产品:
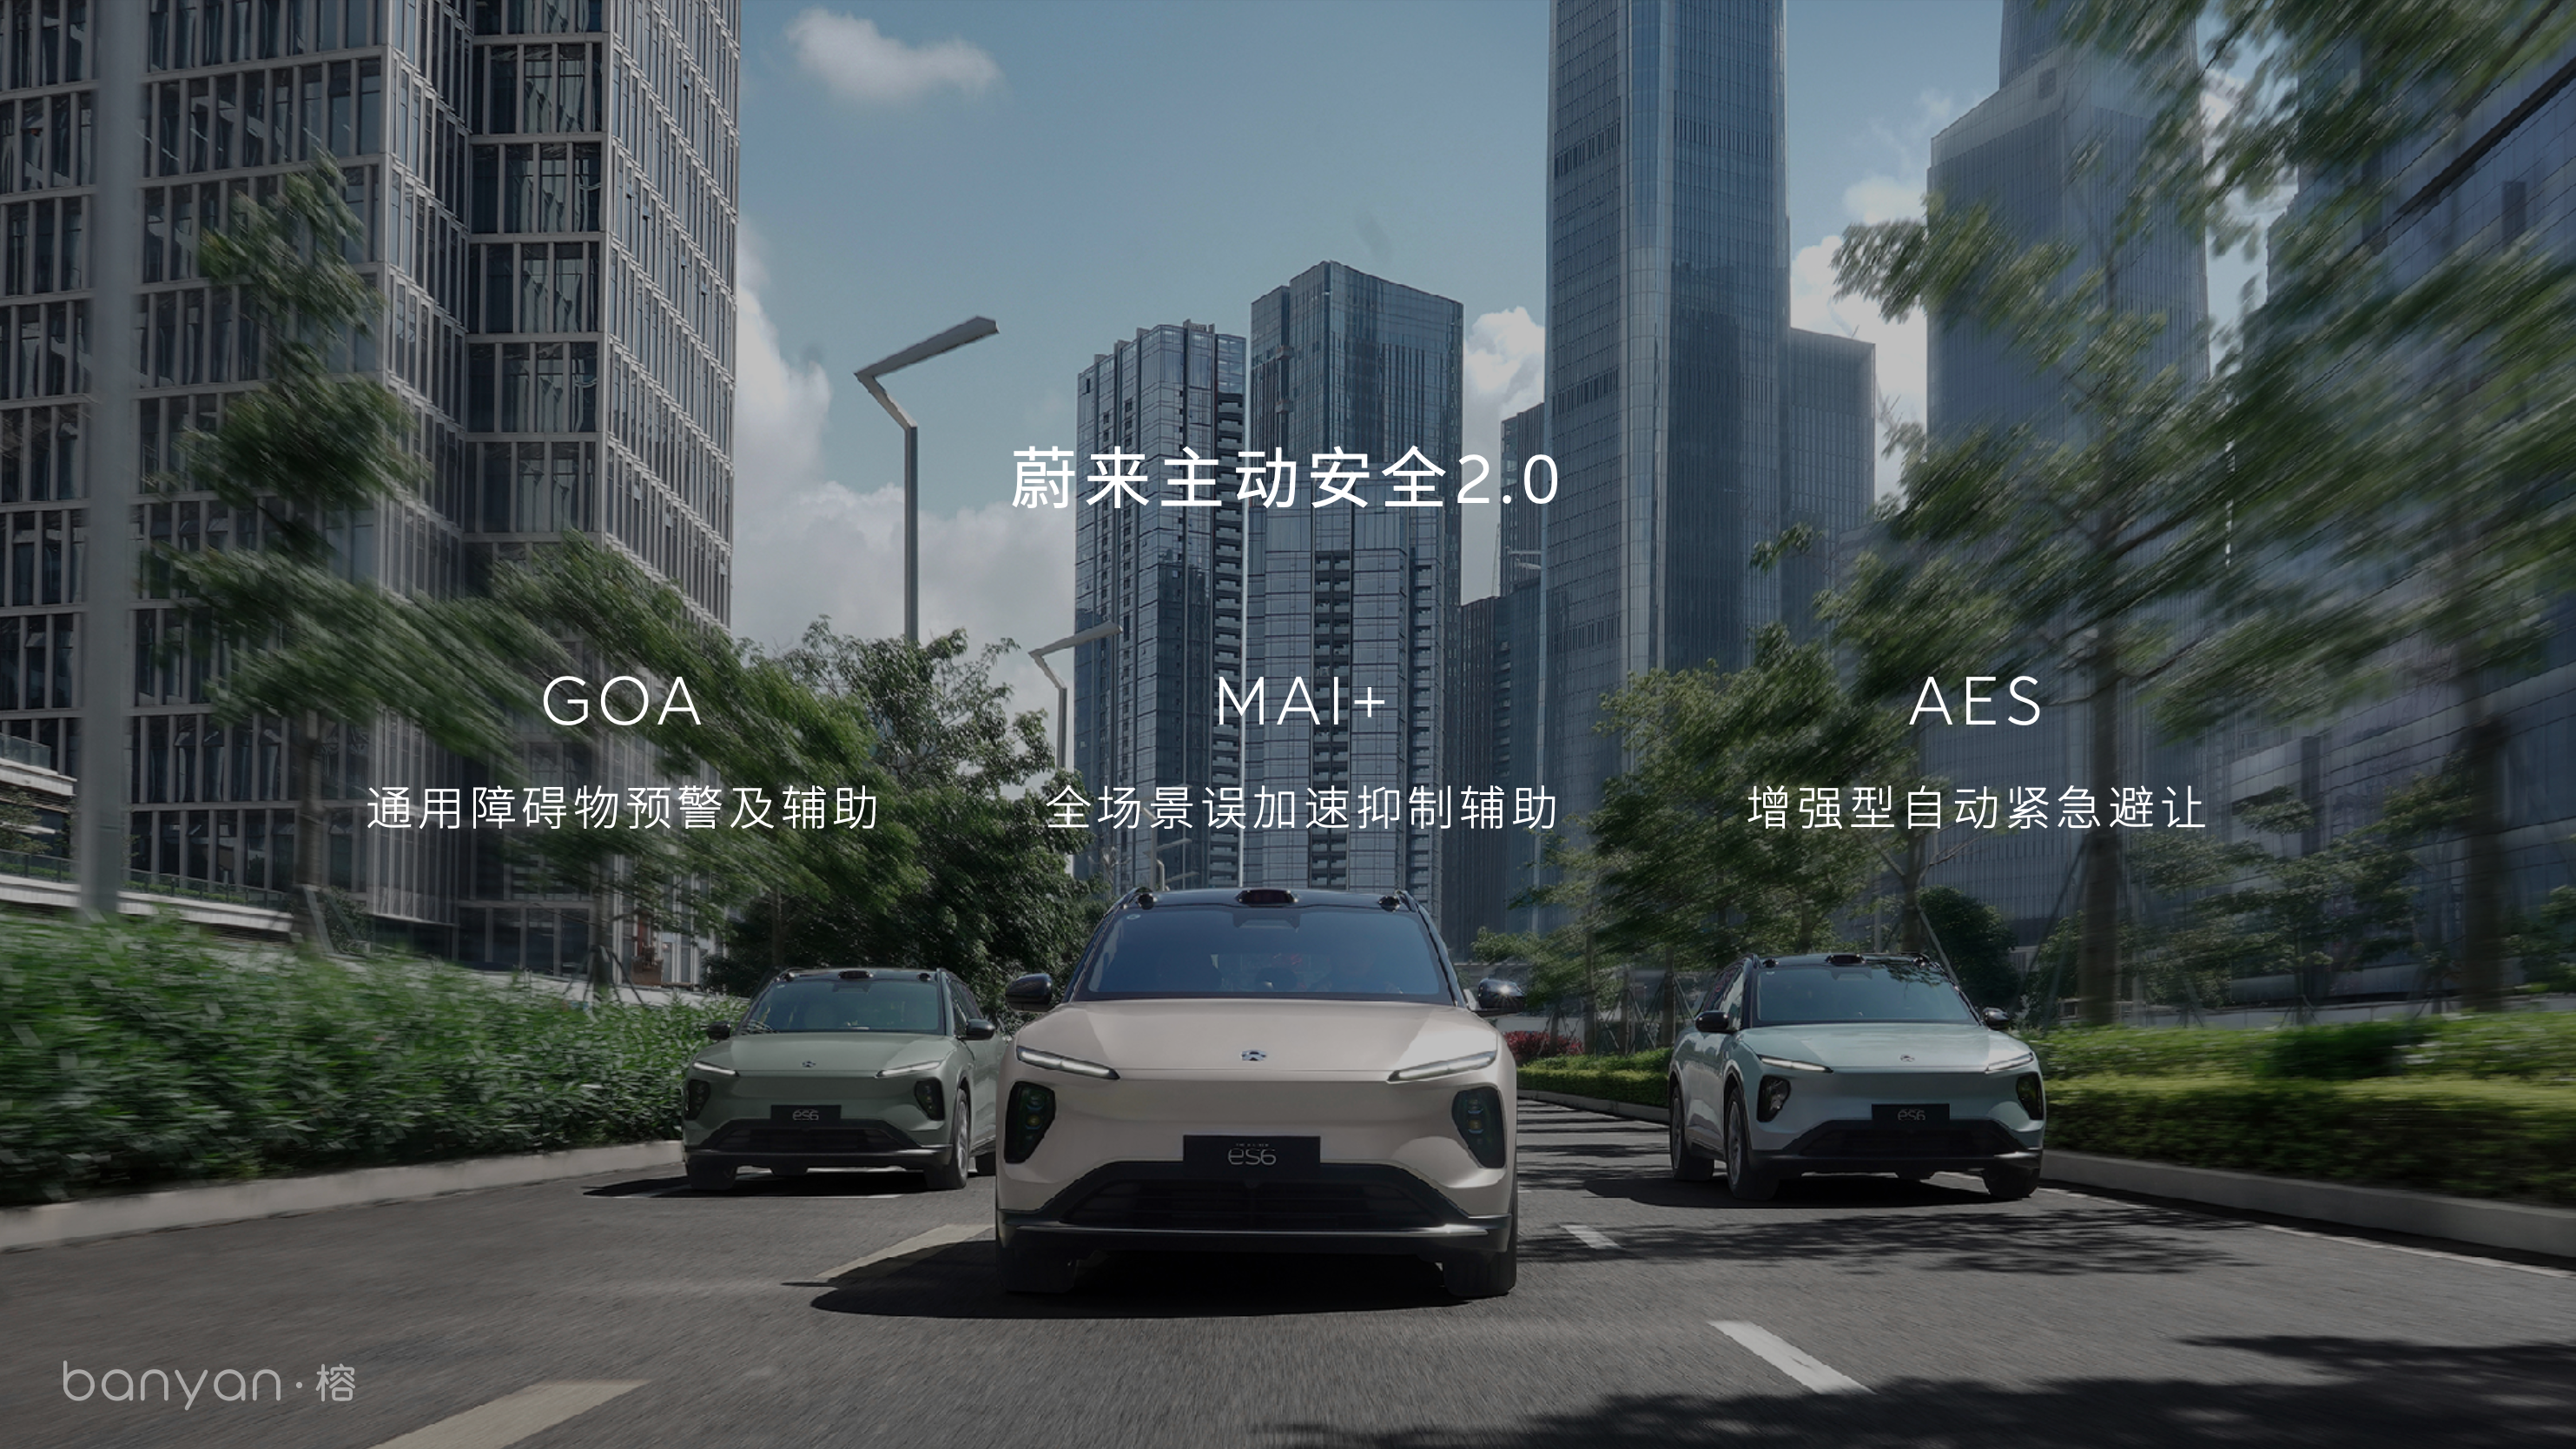
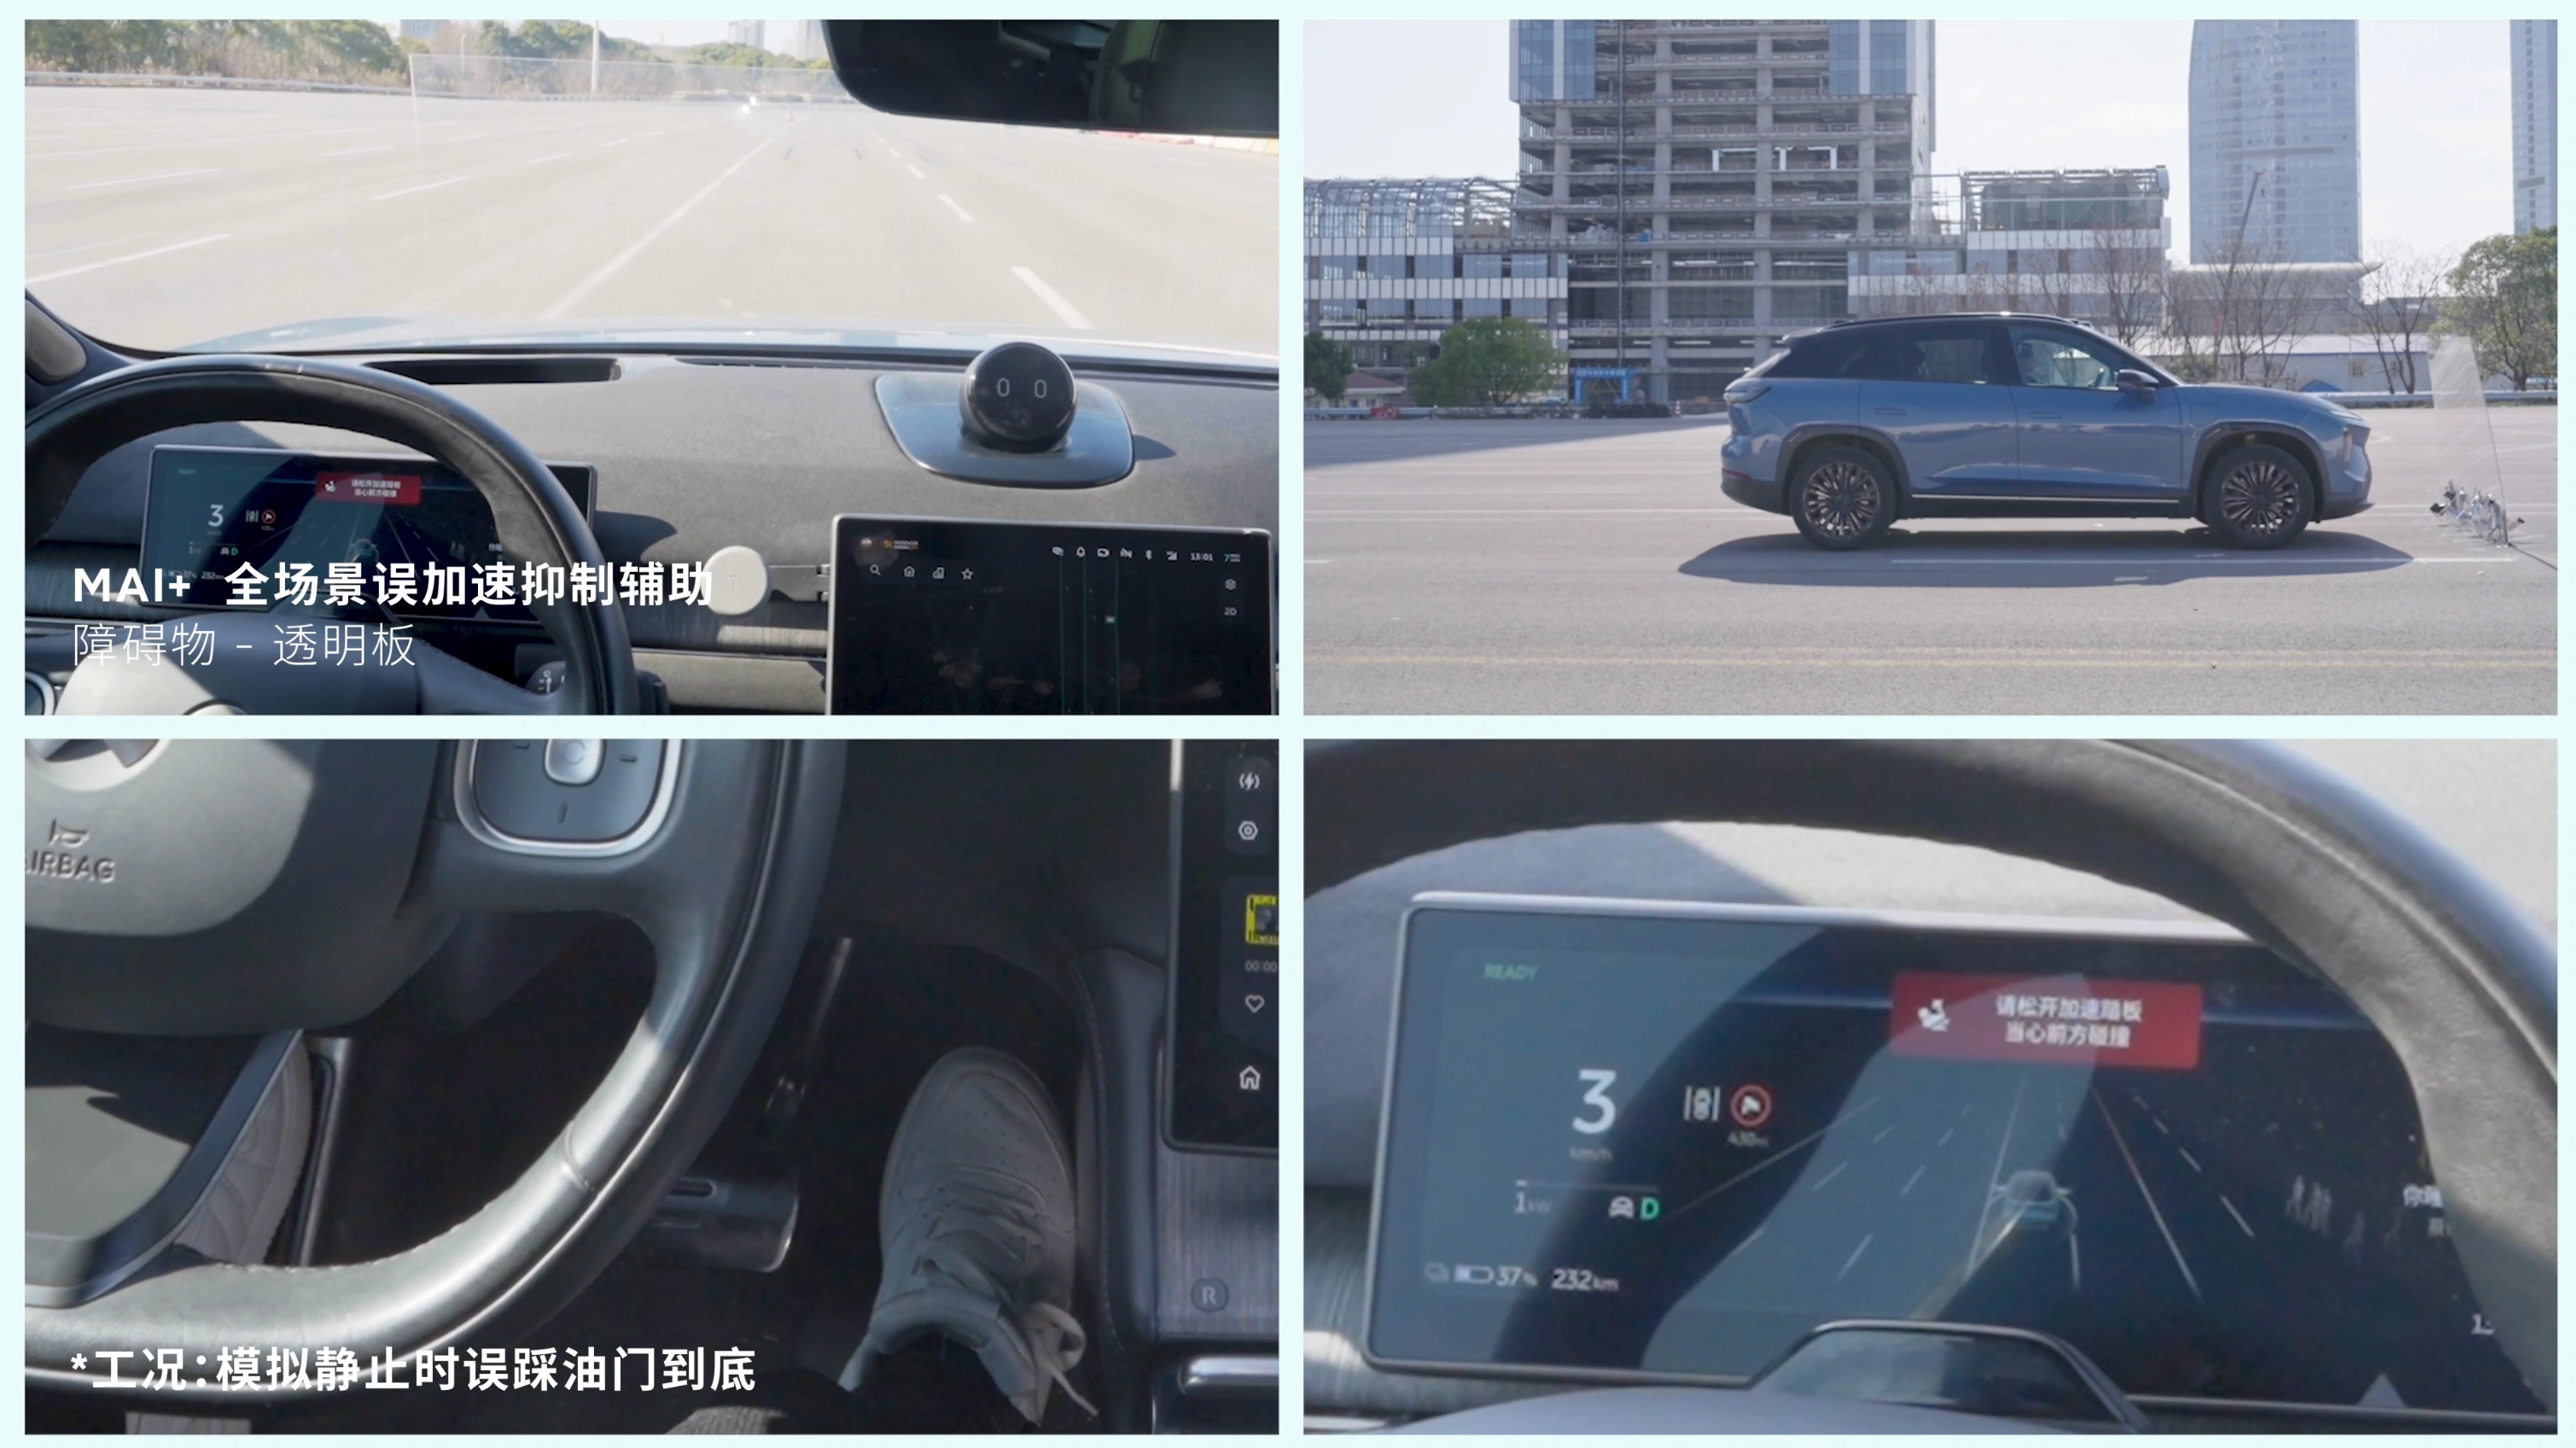
MAI+ 全场景误加速抑制辅助:一句话就是防止加速踏板误踩,由于电动汽车瞬时动力可以极快瞬间输出的特性,相较于燃油汽车,驾驶员如果误踩错加速踏板带来的危险,也更大,所以我们也在这种场景下提供了主动安全防护能力。
在2023年6月份Banyan2.0.0系统上线时,第一个标准版本的MAI就已经发布,标准版本的MAI在前方是行人或车辆时,可极大避免或降低误加速,随着GOA的发布,标志着我们对通用障碍物的危险防护,达到了一个新的高度,这样的能力,同样也可以赋予MAI更加强大的覆盖。
MAI+和GOA的组合,将实现对通用障碍物,无论是车辆在静还是动,全场景的安全守护。
插一个冷知识:2023年3月,Aspen和Alder智能系统也发布了标准版MAI,对,就是大家常说的“老866”。
AES 增强型自动紧急避让,还是简单一句话,AEB和GOA的目标是刹停,AES的目标是自动转向完成避让。
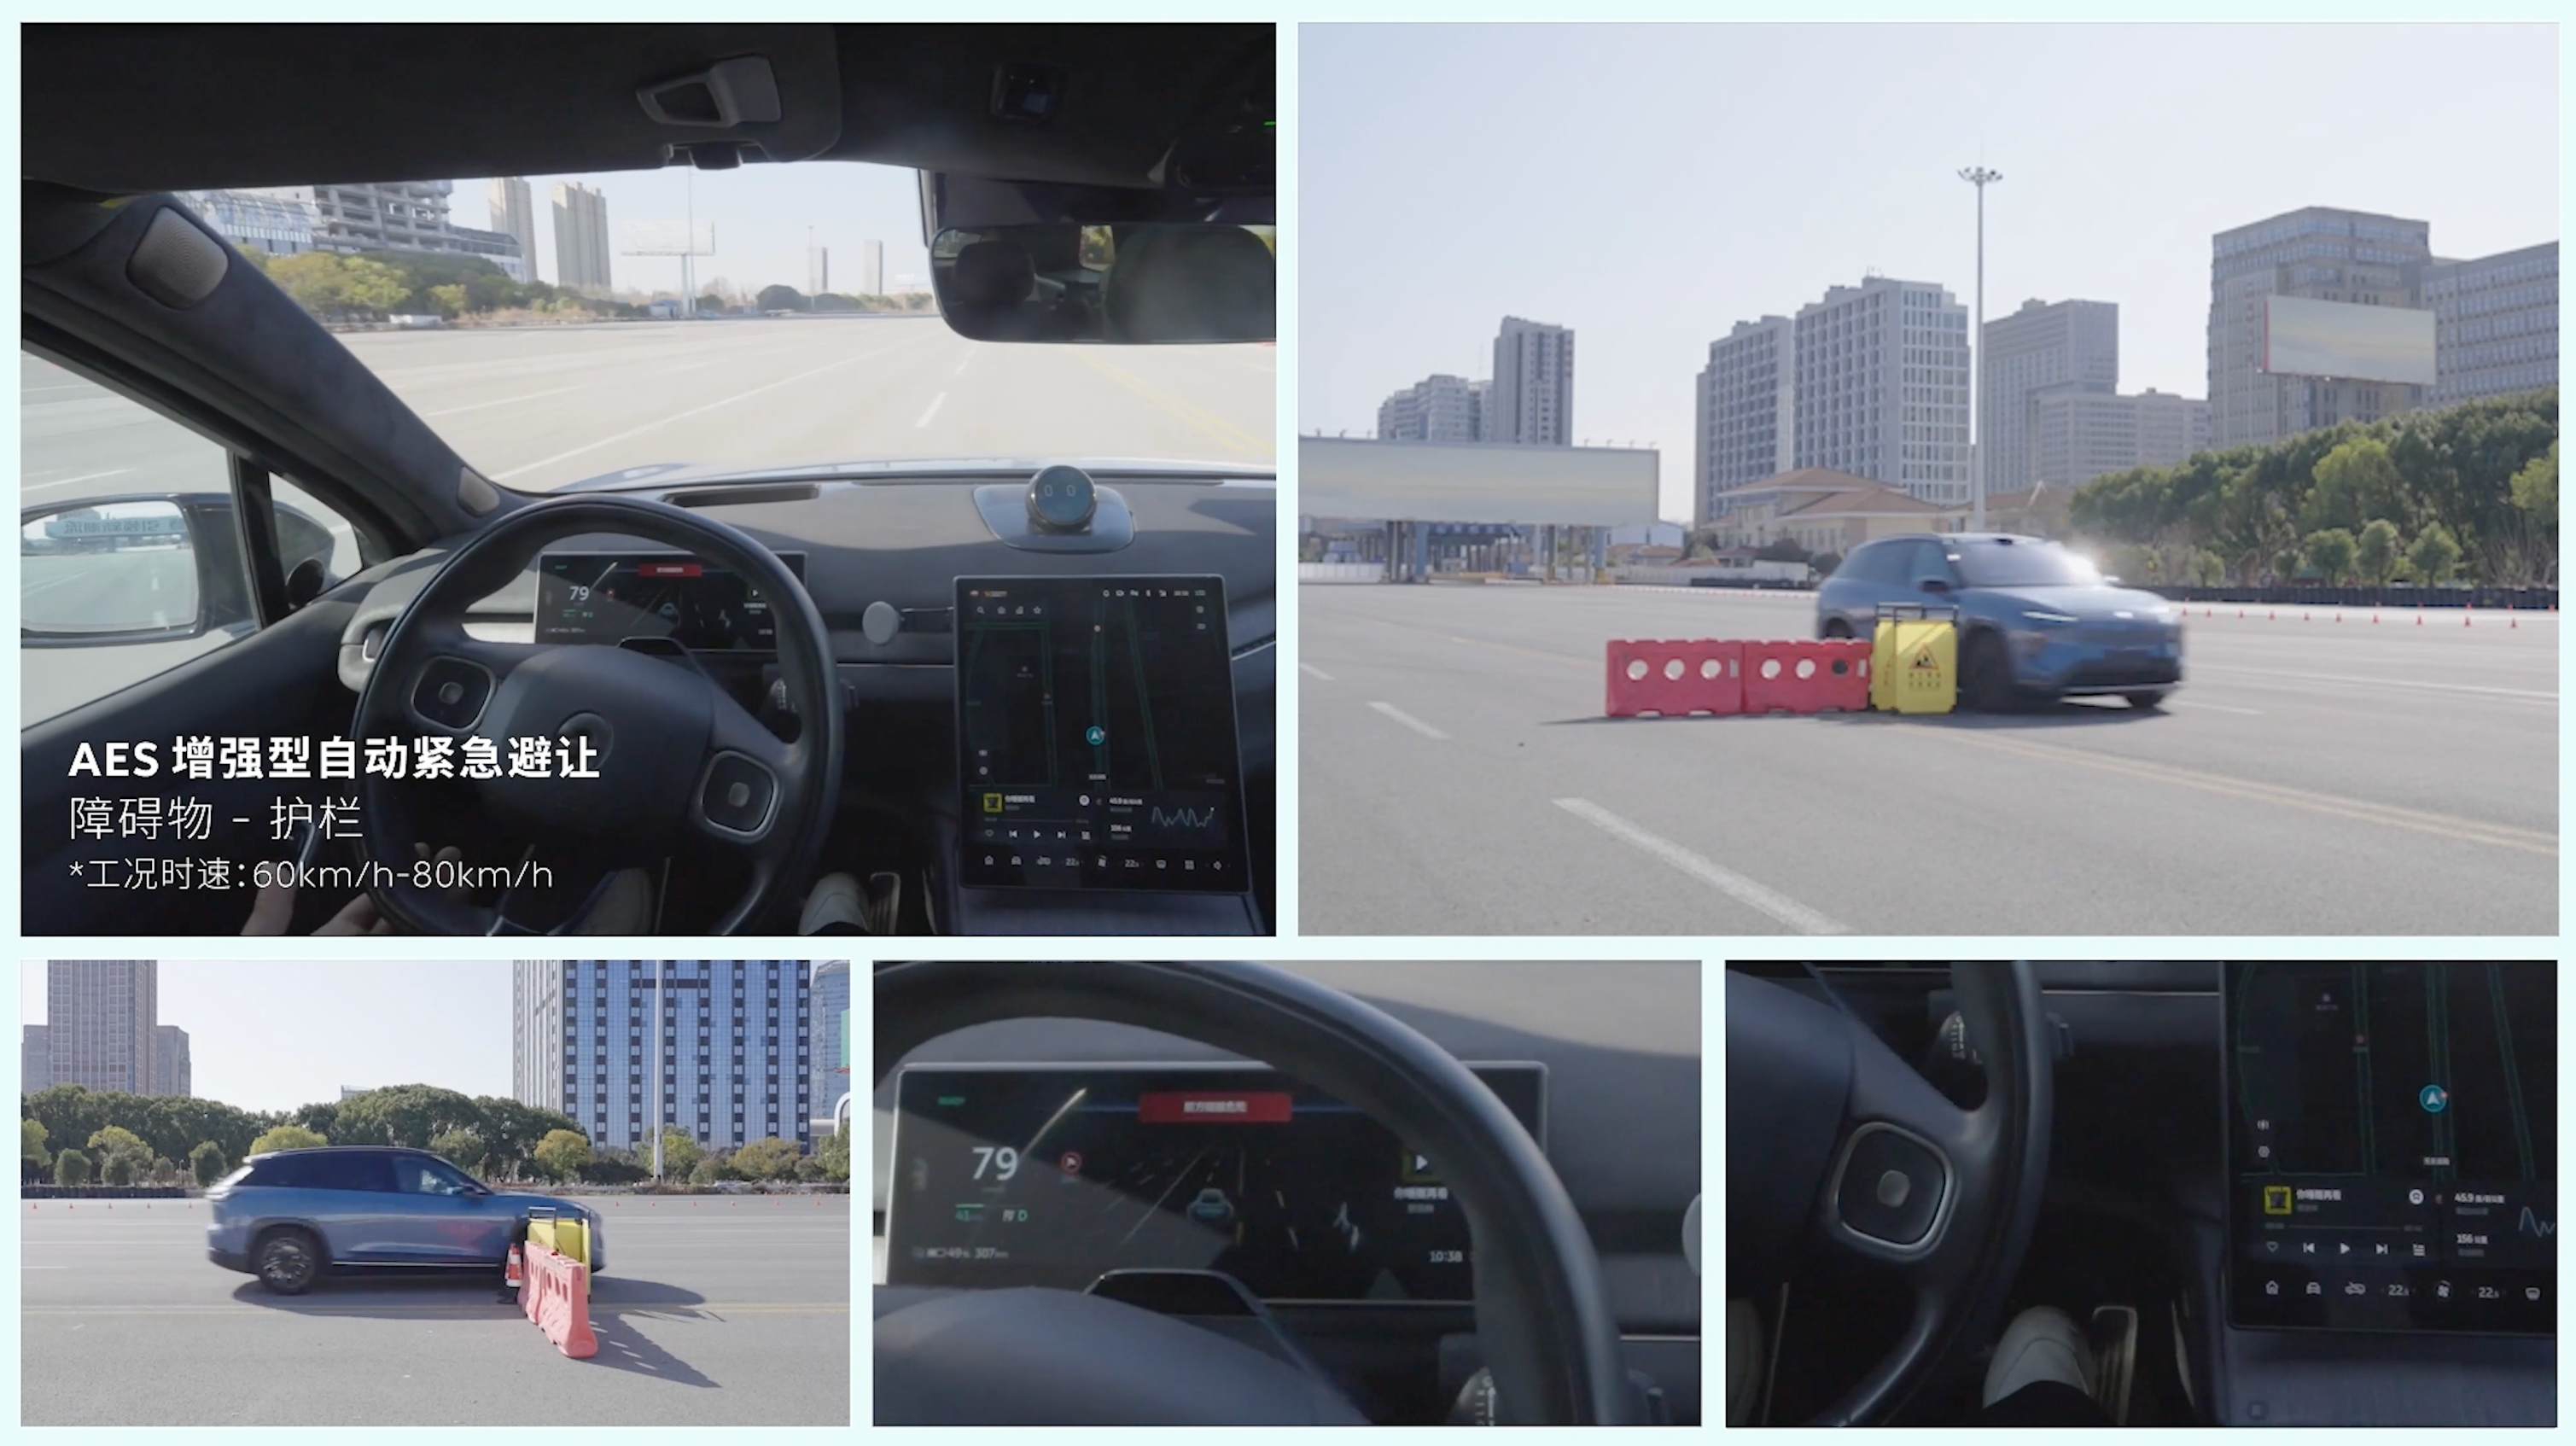
以上两个产品已基本完成主体开发,在完成规模性测试后,将随接下来的Banyan系统陆续发布,更多内容,就不在此展开,具体发布的时候再做详细解读。
那么,主动安全2.0相较于1.0主要的进化是什么?可以概括为两个方面:
1、基于NAD领先架构和更高的技术能力,将目前行业通行的标准的主动安全诸多功能,进行全面升级,也就是打造一系列的plus;
2、把环境、车辆(智驾系统)、驾驶员/乘客以全局和动态的视野,来构建整个智能驾驶的安全体系,就像一只好的足球队,不仅每一个队员的能力要优秀,整体团队协作更加要卓越。不仅仅行泊一体,更是行、泊、安全,都需要融为一体;
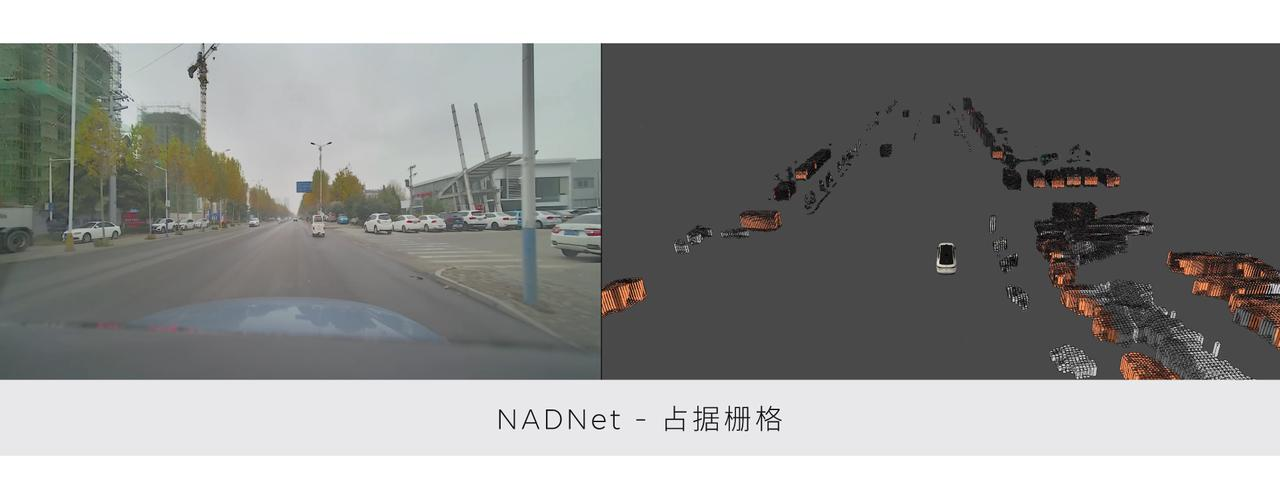
做高阶的主动安全,难不难?既难,也不难。
为什么难?因为我们对所有新增的主动安全产品的性能和覆盖等量产指标,做了极其严苛的设定。可以说,主动安全2.0,就是“既要……又要……”。
既要可持续的拓展更多风险场景覆盖,即使光照较差的夜间,都能做到同样的优秀,这也是激光雷达作为一个安全冗余,所有搭载Banyan系统的蔚来汽车,都坚持标配。
既要可持续的拓展更广的速度域、更多的通用障碍物覆盖,这些要求从智能驾驶到整车安全设计,都有极高的体系化能力。举个例子,如果智驾系统说赶紧刹车,但是车辆制动响应不够,还是不行,对吧?
又要确保不必要的预警或减速及制动响应在一个极低的要求范围内,即使是能力和范围的扩展,误响应指标也需要保持不增长,这是一项指数级难度要求的量产工作。
以AEB为例,我们从未公开误响应数据,原因很简单,从量产的大规模数据统计中看,已经做到了远超行业参考的通用设计目标。
且在没有公信力的第三方鉴定下,车企的公布此类数字只能是“广告学”,因为它无法被证真和证伪。
对于智驾系统来说,长期以来一直被局限的点,是“我不知道的我不知道”。比如,有个极端场景误刹了,如果它知道这是个“误刹”,那就应该不会有“误刹”。所以,在系统分析和数据统计中,要先解决的是,它怎么知道“我误刹”了。
其次,由于主动安全类功能的极高产品放行要求,往往从开发到测试再到回归的整个闭环链路,是非常长周期的,甚至供应商有一条“法则”——哪怕是改一行代码,都需要路测XX万公里的严苛要求。这是在过去技术能力局限性情况下,不得不仅依赖更多的时间投入和实车测试这样的地推式来推进,也仅仅适合以标准的特定障碍物(人、两轮车、机动车)为响应目标的功能开发,如果以非标准的通用障碍物为目标,这种作业方式已经无法继续。
举个例子,假如做一个响应一块大石头的“AEB”,如果实车场景遇到大石头的概率为20000公里1次,按照10000次这个场景测试的标准(已经非常低了),需要2亿公里的样本量测试,那么问题来了,每一次代码修改后,应该测多少?1/10也是2000万公里……前提还得是那个10000次累计的场景这个“大石头”最好是长相、大小有特征规律……
这就是为什么靠“老办法”不可行。
如果这件事情,也像其他的一些基础智驾功能一样,“只要有就行”,为什么无论是供应商方案,还是全栈自研搞开发的,真正把高阶主动安全产品做到大规模量产的,这么寥寥无几呢?
工欲善其事,必先利其器。
通过实车测试和仿真等多种手段来实现对可靠性的第一道验证,第二道验证基于群体智能系统,不仅可以实现学习、监督、迭代,更重要的是,它可以极大的无论是从样本量还是质量上,实现对第一道验证再进行一轮庞大的筛选。群体智能不仅让全域领航辅助实现高效的道路里程拓展,也可以让主动安全变得更加可靠、强大、可持续。
今天的小作文不太好读,那就看看视频吧。